Czy da się uzyskać płynne, filmowe ujęcie przypominające przejazd kamery po linie, nie montując żadnej fizycznej prowadnicy? Tak, pod warunkiem że lot po waypointach zostanie zaplanowany jako ruch kamery, a nie zwykłe przemieszczenie drona z punktu A do punktu B. Samo zaznaczenie kilku punktów na mapie nie tworzy jeszcze efektu Cable Cam. O rezultacie decydują geometria trasy, wysokość, prędkość, kierunek obiektywu, praca gimbala, światło oraz bezpieczny zapas od przeszkód.
Wirtualna „lina” jest w tym przypadku zapisaną w aplikacji sekwencją pozycji. Dron ma przejść przez nie w określony sposób, utrzymując przewidywalny ruch i kompozycję. Dzięki temu można powtórzyć ten sam przelot, skupić uwagę na kadrze i zbudować ujęcie, które wygląda jak zaplanowany ruch kamery na szynie. Trzeba jednak pamiętać, że dron nie jest fizycznie ograniczony do jednej osi. Jeżeli trasa została wyznaczona zbyt blisko drzewa, przewodu, elewacji albo konstrukcji, automatyzacja nie zastąpi oceny przestrzeni i odpowiedzialności operatora.
Najpraktyczniejsze pytanie brzmi więc nie „gdzie kliknąć waypoint?”, lecz co ma zrobić obraz. Czy kamera ma przejechać równolegle do fasady, odsłonić plac zza muru, odjechać od bohatera i pokazać kontekst, czy połączyć ruch boczny z delikatnym obrotem gimbala? Dopiero po rozstrzygnięciu tej kwestii można sensownie ustawić trasę w aplikacji.
Cable Cam bez lin – na czym polega ten efekt i dlaczego działa
Od fizycznej prowadnicy do wirtualnej ścieżki
Klasyczne Cable Cam wykorzystuje linę rozpiętą między punktami oraz wózek, który porusza się po wyznaczonej prowadnicy. Kamera jest wówczas ograniczona do konkretnej osi. Ten fizyczny warunek zapewnia dużą powtarzalność ruchu: prędkość może być stała, kierunek pozostaje przewidywalny, a operator skupia się przede wszystkim na kadrowaniu.
Dron może odtworzyć podobny charakter przejazdu dzięki trasie złożonej z waypointów. W aplikacji zapisuje się pozycje, wysokość, a w zależności od systemu również prędkość, orientację drona, kierunek kamery i parametry gimbala. W efekcie powstaje dynamiczne ujęcie Cable Cam bez użycia lin, choć technicznie jest to autonomiczny lot po zaprogramowanej ścieżce.
Różnica ma istotne konsekwencje. Dron nie „wie”, że obok znajduje się fasada, latarnia albo przewód, chyba że konkretna funkcja systemu pozwala na dodatkowe monitorowanie przeszkód. Nawet wtedy czujniki mogą mieć ograniczenia zależne od oświetlenia, kontrastu, kierunku lotu, cienkich elementów i ustawień urządzenia. Waypointy wyznaczają plan, ale nie zwalniają z obserwowania otoczenia ani z przerwania misji, gdy warunki przestają być bezpieczne. [2]
Od zwykłego przelotu do świadomego ruchu kamery
Zwykły przelot polega na przemieszczeniu drona z jednego miejsca do drugiego. Może być poprawny technicznie, ale często nie ma wyraźnego początku, rozwinięcia ani zakończenia. Kamera przypadkowo mija obiekt, a widz nie otrzymuje informacji, dlaczego ruch przebiega właśnie w tę stronę.
Ruch zaprojektowany pod obraz zaczyna się od kilku decyzji. Co jest głównym bohaterem? Czy ma pojawić się od pierwszej sekundy, czy dopiero po odsłonięciu pierwszego planu? Czy obiekt powinien pozostać w tym samym miejscu kadru, czy przesuwać się względem krawędzi? Co ma zostać pokazane na końcu: szeroki kontekst, detal architektury, linia drogi, rzeka, plac czy relacja między człowiekiem a przestrzenią?
Przykładowo przelot równolegle do fasady może utrzymywać budynek w podobnej skali przez całe ujęcie. Jeżeli dron leci lekko po skosie, fasada zaczyna się zmniejszać, a w kadrze pojawia się drugi plan. Z kolei odjazd od pojedynczej postaci lub pojazdu może rozpocząć się od ciasnej kompozycji, a skończyć szerokim obrazem miejsca. Każdy z tych wariantów wymaga innej geometrii waypointów.
Co buduje filmowy charakter przejazdu
Efekt Cable Cam najczęściej opiera się na kilku elementach występujących jednocześnie:
- stałym, czytelnym kierunku ruchu;
- płynnym przyspieszeniu i hamowaniu;
- powtarzalnej prędkości na głównym odcinku;
- utrzymaniu obiektu w świadomie wybranej części kadru;
- wykorzystaniu pierwszego i drugiego planu;
- spójnym ruchu drona oraz gimbala.
Nie oznacza to, że każdy parametr musi być całkowicie stały. Czasem delikatna zmiana wysokości zwiększa napięcie, a łagodny obrót kamery odsłania przestrzeń. Zmiana powinna jednak wynikać z kompozycji, nie z przypadkowej korekty wykonanej w połowie lotu.
Kiedy waypointy są lepsze niż ręczny lot
Automatyzacja jest szczególnie przydatna, gdy ujęcie ma być powtarzalne. Można wykonać kilka dubli tej samej trasy z inną ekspozycją, prędkością albo ustawieniem gimbala. Waypointy pomagają także podczas długiego przejazdu wzdłuż obiektu, kiedy ręczne utrzymanie kierunku i wysokości przez kilkadziesiąt sekund byłoby obciążające. [1]
Lot po punktach daje operatorowi więcej uwagi na kontrolę kadru i obserwację otoczenia, ale nie zawsze jest najlepszym rozwiązaniem. Ręczny lot pozostaje rozsądniejszy przy krótkim, spontanicznym ruchu, w pobliżu szybko zmieniających się przeszkód albo w miejscu, gdzie trasa może zostać przecięta przez ludzi, pojazdy czy tymczasową konstrukcję.
Zanim otworzysz aplikację – koncepcja, lokalizacja i geometria trasy
Najpierw motyw, później punkty na mapie
Programowanie trasy drona powinno zaczynać się od obrazu końcowego, nie od przypadkowego rozmieszczania waypointów. Zbyt łatwo jest otworzyć mapę, zaznaczyć kilka punktów i dopiero po uruchomieniu nagrania zastanawiać się, co właściwie ma zostać pokazane. Taki lot może być płynny, ale często jest wizualnie pusty.
Przed ustawieniem trasy dobrze odpowiedzieć sobie na cztery pytania: jaki obiekt prowadzi wzrok, co ma pojawić się jako pierwsze, jaki element ma zostać odsłonięty oraz gdzie ujęcie powinno się zakończyć. Odpowiedzi wyznaczą oś ruchu, wysokość i kierunek kamery. W przypadku miejskiej lokalizacji mogą to być fasada, aleja, mur, most, linia dachów, rząd drzew albo plac.
Najczęściej stosowane warianty to przelot równoległy do obiektu, podejście po skosie oraz odjazd odsłaniający szerszy kontekst. Każdy można wykonać z niewielką zmianą wysokości lub bez niej. Wariant równoległy przypomina przejazd kamery po szynie, diagonalny buduje głębię, a odjazd pozwala przejść od szczegółu do szerokiego planu.
Wybór obiektu i osi ruchu
Oś trasy powinna wynikać z kształtu miejsca. Przy długiej elewacji naturalna będzie linia równoległa do ściany. Przy alei można wykorzystać jej kierunek i prowadzić kamerę nad jedną stroną ciągu. Przy linii brzegu, murze lub torach atrakcyjność często powstaje dzięki podkreśleniu perspektywy, a nie dzięki zmianie wysokości.
Trasa całkowicie prosta nie zawsze daje najlepszy rezultat. Delikatne odejście od osi obiektu może pokazać relację między zabudową a otoczeniem. Dron lecący wzdłuż elewacji, ale stopniowo oddalający się od niej, zachowuje główny temat i jednocześnie odsłania ulicę, dachy albo zieleń. Taki ruch powinien być łagodny; zbyt duże odchylenie sprawi, że obiekt zacznie uciekać z kadru.
Znaczenie ma także kierunek światła. Lot pod słońce może przynieść efekt sylwetkowy i mocne kontrasty, ale zwiększa ryzyko flar oraz utraty szczegółów w cieniach. Światło boczne zwykle lepiej pokazuje fakturę elewacji, rzeźbę terenu i różnice wysokości. Przy porannym lub wieczornym świetle cień drona może stać się dodatkowym elementem kadru, o ile nie odciąga uwagi od głównego tematu.
Przelot nad Lublinem i w regionie – inspiracje bez kopiowania schematów
Znane miejsce nie musi być pokazywane centralnie i frontalnie. Ujęcia dronem nad Lublinem lub w regionie można budować przez zmianę osi ruchu: przejazd wzdłuż ulicy zamiast bezpośredniego lotu na zabytek, odsłonięcie placu zza korony drzew, prowadzenie kamery równolegle do linii dachów albo przejście nad granicą między zwartą zabudową a otwartą przestrzenią.
Przy analizie lokalizacji dobrze szukać warstw. Pierwszym planem może być mur, gałęzie albo krawędź dachu, drugi plan stanowi główny obiekt, a dalszy plan domyka kompozycję linią horyzontu. Dron nie musi lecieć wysoko, aby pokazać dużo. Często bardziej interesujący jest niski, boczny przelot z kontrolowanym odsłanianiem przestrzeni niż szeroki widok wykonany z dużej wysokości.
Trzeba przy tym odróżnić inspirację od kopiowania gotowego schematu. Ten sam budynek może wyglądać zupełnie inaczej przy ruchu zgodnym z linią ulicy, przy przejściu za przeszkodą albo przy odjeździe od detalu. Oś trasy powinna wynikać z relacji miejsca, światła i celu filmu, a nie wyłącznie z popularnego punktu widokowego.
Ocena przestrzeni przed rozpoczęciem misji
Mapa pokazuje położenie, lecz nie zawsze oddaje wysokość przeszkód, aktualne prace budowlane, ustawione rusztowania, przewody czy ruch pieszych. Przed lotem trzeba obejrzeć miejsce z ziemi i przeanalizować całą przestrzeń, w której będzie poruszał się dron. Dotyczy to również odcinka powrotnego i potencjalnego miejsca awaryjnego lądowania.
Na trasie należy uwzględnić drzewa, maszty, latarnie, linie energetyczne, konstrukcje tymczasowe, znaki drogowe oraz obiekty, które mogą być słabo widoczne na ekranie. Cienkie przewody są szczególnie trudne do zauważenia. Bezpieczny przelot równolegle do fasady wymaga nie tylko odstępu od ściany, ale też sprawdzenia, czy pomiędzy dronem a budynkiem nie przebiegają elementy infrastruktury.
Budowanie trasy w aplikacji drona
Jak rozmieścić waypointy, aby ruch był płynny
Waypointy są punktami kontrolnymi, a aplikacja wyznacza pomiędzy nimi ruch. Ich liczba i rozmieszczenie wpływają na zachowanie drona. Kilka punktów ustawionych w dużych odstępach może wystarczyć przy prostej trasie, ale nie zawsze precyzyjnie odwzoruje delikatny łuk lub zmianę kierunku. Zbyt wiele punktów utrudnia analizę misji i może powodować niepotrzebne, drobne korekty.
Najlepiej umieszczać punkty tam, gdzie zmienia się istotny parametr: kierunek, wysokość, odległość od obiektu albo sposób prowadzenia kamery. Na prostym odcinku nie ma potrzeby stawiać waypointa co kilka metrów, jeśli aplikacja zachowuje płynny przebieg między punktami. Przy łuku lub łagodnym odejściu od fasady dodatkowe punkty powinny opisywać zmianę geometrii, a nie przypadkowe pozycje.
Pierwszy waypoint nie powinien znajdować się tak blisko głównego obiektu, aby dron musiał gwałtownie skręcić lub zmienić wysokość tuż przed rozpoczęciem nagrania. Bezpieczniejszy jest odcinek wejściowy, na którym dron stabilizuje kierunek i prędkość, a właściwa część ujęcia zaczyna się dopiero po osiągnięciu przewidywalnego ruchu.
Ustawienia punktów: wysokość, prędkość i orientacja
Po zaznaczeniu waypointów trzeba przejść przez ich indywidualne ustawienia. Wysokość może być zapisana jako wartość względem punktu startowego albo jako wysokość wynikająca z profilu terenu, zależnie od aplikacji i modelu drona. Ta różnica ma znaczenie przy trasie prowadzonej nad nierównym obszarem. Jeżeli wszystkie punkty mają identyczną wysokość względem miejsca startu, dron może znajdować się na różnych wysokościach nad ziemią. Jeżeli aplikacja pozwala odnieść wysokość do podłoża, należy sprawdzić, jak dokładnie działa ta funkcja i czy nie wymaga dodatkowych danych.
Na głównym odcinku ujęcia warto ustawić jedną, łatwą do przewidzenia prędkość. Zbyt wolny lot może wyglądać ciężko, szczególnie gdy w kadrze nie ma wyraźnych zmian przestrzennych. Zbyt szybki przelot utrudni utrzymanie obiektu w kompozycji i ograniczy możliwość reakcji na nieoczekiwane sytuacje. Dobrym punktem wyjścia jest prędkość, przy której ruch pozostaje płynny, a widz ma czas odczytać fasadę, sylwetkę, linię ulicy lub element odsłaniany w tle.
Przydatne jest rozdzielenie prędkości na trzy fazy: wejście, właściwy przejazd i wyjście. Odcinek wejściowy może być nieco dłuższy, aby dron spokojnie osiągnął założony kierunek. W części głównej prędkość powinna być stabilna, natomiast przed końcem trasy można zaplanować łagodne zwolnienie albo kontynuację ruchu poza obszarem, który ma zostać wykorzystany w montażu. Dzięki temu operator nie musi kończyć nagrania dokładnie w chwili zatrzymania lub zmiany kierunku.
Jeżeli aplikacja oferuje parametr wygładzania zakrętów, należy zachować ostrożność. Wygładzenie może sprawić, że dron nie przejdzie dokładnie przez zaznaczony punkt, lecz wykona łuk przed nim. Jest to korzystne przy filmowym ruchu, ale niepożądane, gdy waypoint wyznacza bezpieczne przejście obok konkretnego obiektu. Im bliżej przeszkody znajduje się trasa, tym mniej można polegać na automatycznym zaokrąglaniu narożników.
Kierunek drona a kierunek obiektywu
W aplikacji należy osobno ustalić, czy dron ma być zwrócony w kierunku lotu, czy ma utrzymywać określony punkt zainteresowania. Te dwa rozwiązania dają zupełnie inny obraz. Przy orientacji zgodnej z kierunkiem ruchu kadr przypomina klasyczny przejazd do przodu. Przy skierowaniu kamery na bok dron może poruszać się wzdłuż fasady, podczas gdy obiektyw utrzymuje budynek w centrum lub przy jednej z krawędzi kadru.
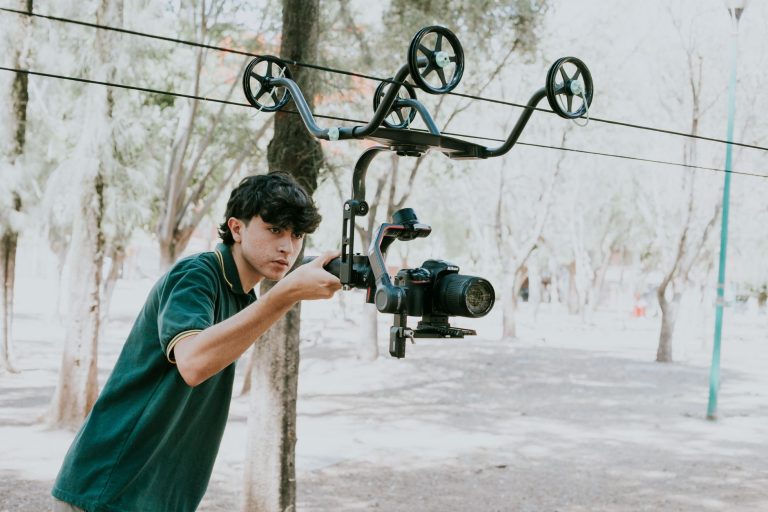
W przypadku celu punktowego warto sprawdzić, czy aplikacja wymaga wskazania osobnego punktu zainteresowania, czy pozwala ustawić kierunek kamery ręcznie na każdym waypointcie. Punkt zainteresowania jest wygodny przy prostym ujęciu, ale może prowadzić do niepożądanych zmian kąta, jeśli obiekt znajduje się blisko trasy albo jego położenie nie zostało określone wystarczająco precyzyjnie. Ręczne ustawienie kierunku bywa lepsze, gdy kamera ma stopniowo odchodzić od głównego motywu.
Dobrym rozwiązaniem jest zaplanowanie orientacji nie tylko na początku i końcu, lecz także w punktach, w których zmienia się znaczenie kadru. Na pierwszym odcinku obiektyw może prowadzić widza wzdłuż muru. W połowie trasy delikatny obrót może odsłonić plac, a na końcu kamera może skierować się szerzej, pokazując relację między zabudową a otwartą przestrzenią. Każda taka zmiana powinna mieć wyraźny powód wizualny. Gwałtowny obrót bez związku z ruchem drona sprawia wrażenie korekty operatorskiej, a nie zaplanowanego zabiegu.
Gimbal i punkt rozpoczęcia nagrania
Ustawienie gimbala najlepiej zaplanować jeszcze przed uruchomieniem misji. Jeśli kamera ma od początku obserwować fasadę lub sylwetkę, kąt pochylenia powinien być zgodny z kompozycją pierwszej klatki, a nie dopiero korygowany po starcie. W przeciwnym razie początek materiału może zawierać widoczny ruch gimbala, który nie pasuje do spokojnego charakteru Cable Cam.
Przy dłuższej trasie można zaprogramować niewielką zmianę kąta w wybranym miejscu. Przykładowo gimbal zaczyna skierowany lekko w dół, aby pokazać pierwszy plan i główny obiekt, a następnie powoli podnosi horyzont, gdy dron oddala się od zabudowy. Taki ruch powinien być rozłożony na odpowiednim dystansie. Ta sama zmiana wykonana na krótkim odcinku będzie wyglądać jak gwałtowne uniesienie kamery.
Odcinek wejściowy powinien kończyć się przed właściwym początkiem historii obrazu. Dron może rozpocząć lot kilka metrów wcześniej, ustabilizować prędkość, a nagranie można uruchomić jeszcze przed osiągnięciem pierwszego punktu kompozycyjnego. Pozostawienie kilku sekund materiału przed i po kluczowym fragmencie ułatwia montaż, dopasowanie muzyki oraz wybór najlepszego momentu rozpoczęcia ruchu.
Podgląd misji przed startem
Przed uruchomieniem automatycznego lotu warto obejrzeć trasę w widoku mapy oraz w widoku przestrzennym, jeśli aplikacja go udostępnia. Na mapie widać kierunek i długość odcinków, natomiast podgląd przestrzenny może ujawnić, że linia lotu przechodzi zbyt blisko wyższego fragmentu terenu albo że zaplanowana wysokość prowadzi drona na poziomie korony drzew. Żaden z tych widoków nie zastępuje rozpoznania na miejscu, ale pozwala wychwycić błędy geometrii.
Trzeba przeanalizować również momenty przejścia między waypointami. Właśnie tam mogą pojawić się niezamierzone skręty, zmiany wysokości albo obrót kadłuba. Jeśli aplikacja pokazuje przewidywany czas misji, można ocenić, czy długość nagrania odpowiada planowanej scenie. Trasa trwająca kilkadziesiąt sekund wymaga większej kontroli baterii niż krótki przelot, ponieważ zapas musi uwzględniać także powrót i ewentualne odejście od zaprogramowanego przebiegu.
Przed startem należy sprawdzić, czy wszystkie punkty mają przypisane właściwe parametry, czy aplikacja nie zmieniła wysokości przy imporcie trasy i czy kamera nie wróciła do domyślnej orientacji. W różnych programach nazwy funkcji mogą się różnić: ta sama opcja może być opisana jako kierunek lotu, heading, gimbal pitch, point of interest albo smoothing. Istotne jest działanie parametru, nie jego nazwa.
Rozpoczęcie misji po odcinku wejściowym
Po starcie nie trzeba od razu uruchamiać nagrywania właściwego ujęcia. Najpierw dron powinien znaleźć się na bezpiecznej wysokości i wejść na zaplanowany kierunek. Odcinek wejściowy pełni funkcję bufora: pozwala sprawdzić reakcję urządzenia, zachowanie gimbala, stabilność podglądu oraz zgodność rzeczywistego położenia z trasą widoczną w aplikacji.
Jeśli misja rozpoczyna się z miejsca oddalonego od pierwszego punktu, aplikacja może zaproponować automatyczne przejście do waypointa startowego. Ten fragment trzeba traktować jako osobny etap, a nie część gotowego ujęcia. Dron może wykonać obrót lub przyjąć kierunek wynikający z ustawień misji, dlatego nagranie najlepiej rozpocząć dopiero wtedy, gdy ruch jest już zgodny z założeniem.
Operator powinien obserwować nie tylko obraz z kamery, lecz także położenie drona, komunikaty aplikacji i zmiany otoczenia. Jeżeli w strefie lotu pojawi się osoba, pojazd, inny statek powietrzny albo element, którego nie było podczas planowania, misję należy wstrzymać lub przerwać. Zaprogramowany przebieg nie jest ważniejszy od aktualnej sytuacji.
W praktyce pomaga wykonanie pierwszego przejazdu bez nastawiania się na materiał końcowy. Taki test pozwala sprawdzić, czy dron utrzymuje właściwy dystans, czy obiekt nie wypada z kadru i czy ruch kamery nie jest zbyt gwałtowny. Dopiero po tej próbie warto wykonać dubel z docelowym nagrywaniem. Gdy trasa jest powtarzalna, można porównać kolejne wersje, zmieniając tylko jeden parametr: prędkość, wysokość, kąt gimbala albo początkową orientację.
Kontrola płynności podczas właściwego przejazdu
Najbardziej filmowy efekt zwykle daje trasa, na której zmiany zachodzą stopniowo. Jeśli obiekt ma pozostać w podobnym miejscu kadru, trzeba kontrolować jednocześnie boczne przesunięcie drona, jego obrót i kąt widzenia. Niewielka różnica w jednym z tych elementów może sprawić, że fasada zacznie szybko uciekać na bok, horyzont się przechyli albo pierwszy plan zasłoni główny motyw.
Warto też obserwować, czy automatyczny lot nie tworzy wrażenia mechanicznego ruchu. Stała prędkość jest użyteczna, lecz nie każda scena wymaga identycznego tempa od początku do końca. Przy krótkim odsłonięciu można zaplanować łagodne przyspieszenie, a przed szerokim finałem delikatne zwolnienie. Takie różnice powinny jednak wynikać z rytmu obrazu i być na tyle subtelne, aby nie odciągały uwagi od tematu.
Po zakończeniu przejazdu dron nie powinien zatrzymywać się natychmiast przy ostatnim punkcie, jeżeli mogłoby to spowodować szarpnięcie. Dodatkowy odcinek wyjściowy pozwala zachować płynność i daje montażystom kilka sekund materiału po kulminacyjnym momencie. Dopiero po jego pokonaniu można zakończyć nagranie, zmienić tryb lotu albo bezpiecznie przejść do kolejnej zaplanowanej czynności.
Test, korekta i powtarzalność ujęcia
Co ocenić po pierwszym przejeździe
Po pierwszym przejeździe warto obejrzeć materiał nie tylko na podglądzie z kontrolera, ale również na większym ekranie. Na małym wyświetlaczu łatwo przeoczyć drobne drgania, przechylenie horyzontu lub zbyt szybkie przesunięcie głównego obiektu. Szczególną uwagę należy zwrócić na pierwsze sekundy, przejście między waypointami i końcową fazę ruchu.
Jeśli obiekt przesuwa się w kadrze inaczej, niż zakładano, nie zawsze trzeba zmieniać całą trasę. Często wystarczy skorygować kierunek kamery na jednym lub dwóch punktach, zmienić odległość od osi obiektu albo wydłużyć odcinek, na którym następuje obrót. Gdy problem wynika z nierównej wysokości terenu, należy przeanalizować wysokość każdego punktu, a nie tylko podnieść całą trasę.
Powtarzalność jest jedną z największych zalet lotu po waypointach. Po zapisaniu poprawnej wersji można wykonać ujęcia o różnych porach, z innym ustawieniem ekspozycji lub z alternatywną prędkością, zachowując tę samą geometrię. Dzięki temu materiał łatwiej dopasować do montażu, a decyzje artystyczne można podejmować już po zebraniu kilku kontrolowanych wariantów.
Najważniejsze punkty
- Efekt Cable Cam można uzyskać dzięki zaplanowanej trasie waypointów, ale wymaga ona myślenia o locie jak o ruchu kamery.
- Geometria trasy powinna wynikać z głównego tematu, osi obiektu, wysokości oraz zamierzonego początku i końca ujęcia.
- Płynność budują między innymi czytelny kierunek ruchu, powtarzalna prędkość, łagodne przyspieszanie i hamowanie oraz spójna praca gimbala.
- Waypointy zwiększają powtarzalność ujęcia, lecz nie zastępują obserwacji otoczenia ani odpowiedzialności operatora.
- Przed lotem należy ocenić przeszkody, przewody, ruch ludzi i pojazdów oraz możliwe miejsce awaryjnego lądowania.
- Najciekawsze ujęcia nad Lublinem i w regionie mogą wynikać z nietypowej osi ruchu, warstw kompozycji i świadomego wykorzystania światła.
Pytania od czytelników
Ile waypointów potrzeba do płynnego ujęcia Cable Cam?
Czy podczas lotu po waypointach trzeba cały czas obserwować drona?
Kiedy lepiej wybrać ręczny lot zamiast waypointów?
Jak zaplanować kierunek kamery podczas przelotu równolegle do fasady?
Źródła
- [1] DJI Support – Introduction to Waypoint Flight Mode of DJI Fly ↑
- [2] DJI – DJI Mavic 3 User Manual — Waypoint Flight ↑


